

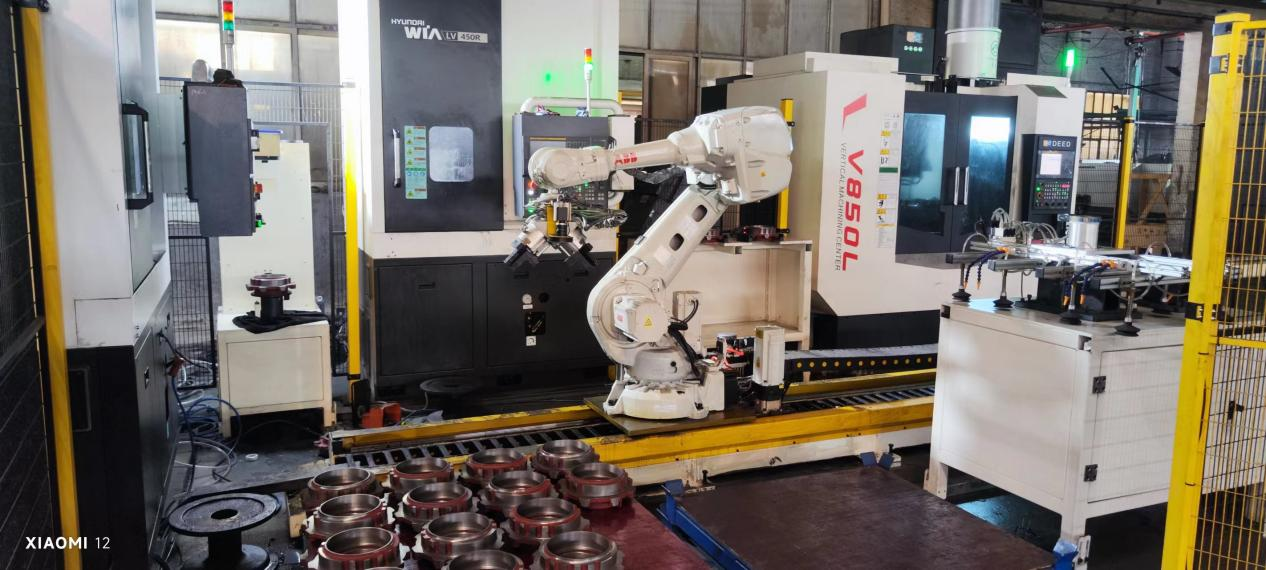
Hôm nay, tôi muốn chia sẻ với các bạn trường hợp nghiên cứu về dự án giá đỡ ổ trục dạng đứng. Dự án này sử dụng robot vận chuyển và đường ray dẫn hướng, kết hợp với hệ thống thị giác để hoàn thành việc xếp chồng tự động, căn chỉnh tự động và hoàn thành công việc bốc dỡ tự động cho máy công cụ giá đỡ ổ trục dạng đứng.
Khó khăn của dự án:Vật liệu phôi được đặt thủ công toàn bộ khung, mỗi lần tải 5-8 lớp, vị trí và góc tương đối của phôi không cố định, máy công cụ thẳng đứng phải đảm bảo góc độ không đổi.
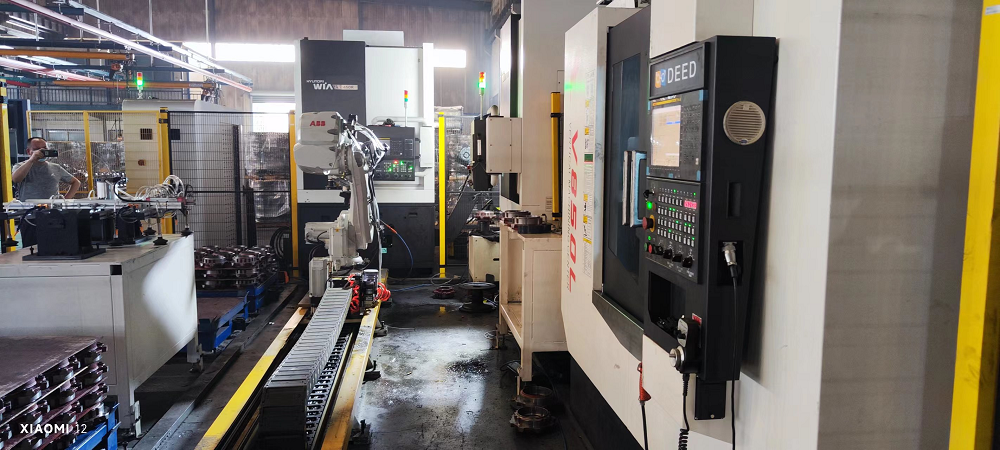
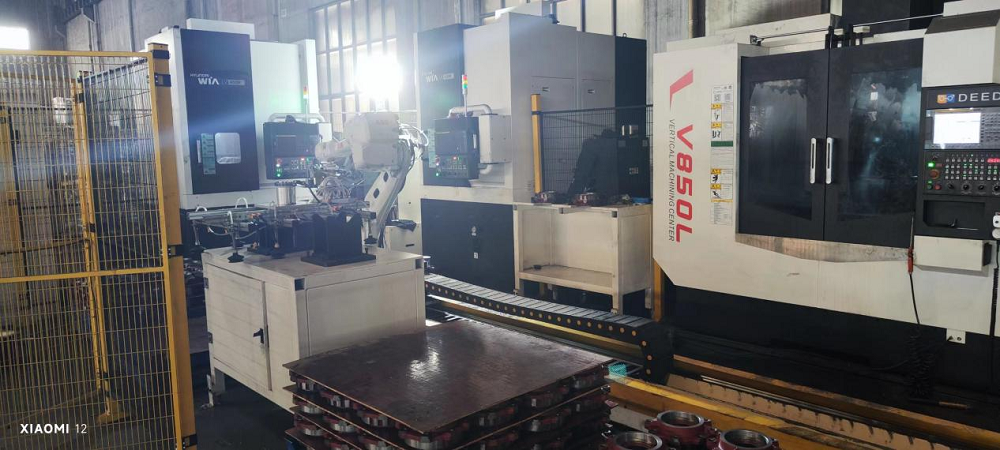
Điểm nổi bật của dự án:Vị trí nạp liệu của robot sử dụng thiết bị giới hạn khay để định vị sơ bộ toàn bộ vật liệu đỡ. Hệ thống thị giác 2D được bổ sung vào đầu kẹp của robot, có thể tự động tìm tâm vật liệu trong khay và gắp vật liệu cho xe đẩy. Ở phía sau của quy trình xe thẳng đứng, bổ sung hệ thống thị giác 2D và thiết bị bàn xoay servo, điều chỉnh góc của phôi và thêm vật liệu theo phương thẳng đứng. Thông qua sự phối hợp của hệ thống thị giác và hệ thống điều khiển servo, độ chính xác của máy được nâng cao.
Thời gian đăng bài: 21/12/2023


